摘要:针对液压挖掘机在复杂动态环境中自主作业难以实现高精度路径跟踪的问题,提出一种基于时变引导向量场(GVF)的层级控制架构。构造归一化时变引导向量场作为上层规划器,基于欧氏距离函数设计收敛项以驱动系统全局渐近收敛至参数化目标路径,在此基础上引入动态前馈补偿项,结合零空间投影机制消除时变路径几何形变对机械臂跟踪性能的影响,确保其对目标路径的动态跟踪能力。此外,通过Lyapunov稳定性理论证明系统在模型不确定性与外部扰动下的最终有界性,并推导扰动强度与齿尖轨迹偏差间的定量关系,进一步地,提出奇异点规避机制以确保挖掘机齿尖运动轨迹对应的向量场在全局工作空间解的唯一性和连续性。针对阀口独立液压系统,下层控制器设计进油流量-回油压力协同控制策略,对上层规划器输出指令实现高精度跟踪的同时,提高了系统能效。最后通过仿真验证了所提算法的有效性。
摘要:石墨圆周密封随动性下降引起内表面与转子跑道碰磨,导致动压减磨槽磨损失效,工程应用中槽深设计缺少理论依据。建立动压式石墨圆周密封泄漏流动特性数值求解模型,在实验验证数值模型准确性的基础上,对比分析不同进出口压差下、不同深度减磨槽的石墨圆周密封间隙内气流流动演变的过程和泄漏量的变化规律,揭示减磨槽深度对密封泄漏流动特性的影响机理。研究结果表明:随着减磨槽深度的增加,槽内局部高压区域面积逐渐减小,减磨槽内流体动压效应减弱,进出口压差增大使高压区域面积减小的趋势减弱。气流流经槽内壁面附近流速显著降低,特别是减磨槽深度大于100μm时,靠近减磨槽底部出现局部增速区,且随着槽深和进出口压差的增加而逐渐增大。减磨槽深度大于25μm时,由于槽末端台阶壁面阻挡,部分气流发生回转倒流,槽深增加,回转气流流速增加,密封流体动压效应随之减弱。
摘要:平陆运河工程采用多梯级省水船闸,具备省水、适应高水头等优点,同时灌泄水步骤较普通船闸显著增加,为保证过闸效率,须大幅提高阀门启闭速度(启门速度不低于8m/min,闭门速度不低于16m/min,达到常规速度的2~4倍)。基于该运河工程液压启闭机实际快速启闭需求,建立启闭机运动学数学模型,分析工作阀门的负载特性,建立启闭机液压系统仿真模型,综合对比分析蓄能器补油、高位油箱补油、启泵补油三种闭门快速补油方案,并进行样机试验验证。结果表明:综合考虑补油动态性能、技术成熟度、结构稳定可靠性等,采用高位油箱补油方案最为合理;样机试验测试与仿真结果趋势基本保持一致,其最大相对误差约4.1%,最大启门速度约8.2m/min,最大闭门速度约16.1m/min。所设计的快速液压启闭机具有良好的动态控制性能。
摘要:深入分析四轴液压加载试验台双泵恒压及流量协调控制系统的控制机制,建立系统的方块图数学模型,对方块图进行合理简化,推导出系统开环传递函数。根据Bode稳定判据推导出系统的稳定性条件,揭示影响系统稳定性的关键因素并分析其对系统稳定性的影响规律。结合所研制双泵供油重型车辆传动桥四轴液压加载试验台的实际参数及恒压变量泵产品的样本数据,搭建系统AMESim仿真模型,相同工况下,仿真曲线与试验曲线高度一致,验证了仿真模型的准确性。基于系统仿真模型,对所提出的双泵恒压及流量协调控制系统稳定条件进行了充分的验证。
摘要:研究激光修整参数对磨粒形貌和出刃高度的影响规律,分析沟槽化砂轮表面形貌对磨削力的影响,建立总磨削力模型和磨削力波动模型;探索沟槽图案和槽角与磨削力波动的关联规律,基于磨削力波动最小原则对沟槽角度进行优化。研究结果表明:修整后磨粒形貌近似于圆台形,磨粒出刃高度与瑞利分布函数的拟合度较高;当沟槽因子从60%增至100%时,磨削力基本呈线性增加趋势,总磨削力的预测值与实验值的平均误差约5.55%;对称型直槽砂轮的磨削力波动随单个沟槽图案中斜槽数量的增大而增大;磨削力波动模型是随槽角变化的间断函数,除优化后的槽角外,磨削力的波动随槽角的增大而减小;槽角优化砂轮的磨削力波动最小,工件表面粗糙度与损伤最小。所建模型能较精确地预测激光沟槽化砂轮的磨削力,有助于优化砂轮表面沟槽角度、提高工件表面质量。
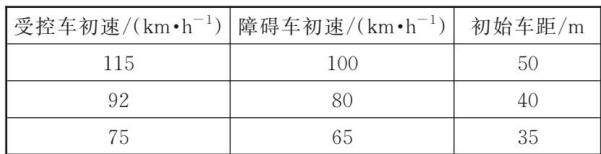
摘要:针对换道超车过程中的动态避障问题,提出一种基于单边-逐级引导势场的避障策略。结合三次准均匀B样条曲线构建障碍车单边斥力势场,以更准确地表征障碍车风险,在此基础上建立动态目标引力势场,实现逐级路径引导;提出一种路径点振荡识别与过滤方法,用于抑制因仿真步长偏大引起的路径振荡。为保障轨迹跟踪精度,基于二自由度车辆动力学模型和线性二次型调节器(LQR)控制理论,设计了带有前馈控制量的LQR预测控制器。最后进行MATLAB/Simulink与CarSim联合仿真及硬件在环实验,结果表明:所提方法横向跟踪误差均值小于0.08m,前轮转角与质心侧偏角等关键动力学指标的均值与峰值较传统人工势场法下降18%~25%,超车完成距离平均缩短10.3%,验证了所提策略的有效性与安全性。
摘要:为改善经典双流环密封瓦因偏心间隙引起的温度周向非均匀分布问题,提出了一种在密封瓦的空侧和氢侧密封面上开设槽深沿周向变化的变深槽密封瓦新结构,基于考虑流固热交换的共轭传热模型数值求解了双流环密封瓦的间隙流场和温度场分布,在给定偏心率和基于径向力平衡两种条件下对比分析了光滑面、等深槽和变深槽密封瓦的浮起和温升特性,探讨了静子面开槽及其槽深变深比的影响规律和作用机理。结果表明,静子面变深槽密封瓦能突破传统光滑面密封瓦和等深槽密封瓦在零偏心下无浮升力的限制,通过选取合理的槽深变深比以平衡不同的密封瓦自重从而实现零偏心运行;相较于光滑面密封瓦,开槽面密封瓦的偏心率、空侧和氢侧最高温升、整个密封间隙内温度周向非均匀性等性能指标都有大幅改善,但也带来了氢侧和空侧润滑油流量增加的不足。
摘要:为满足高端装备制造领域对高性能XY工作台的需求,提出了一种具有大行程和高精度特性的宏微复合驱动XY工作台设计方案。首先设计了一种新型的串并联混合解耦导向机构,并基于键合图理论建立了工作台的动力学模型;然后将有限元法与响应面法相结合,优化了宏微复合驱动器(MMCA)的输出力和宏动误差补偿量:进而通过静力学和模态分析获得了工作台的有效负载能力和振动特性;最后加工了工作台样机,搭建实验测试平台进行测试。结果显示:优化后的MMCA在电流为4A时,输出力为135N,宏动误差补偿量为34μm,较优化前分别增大了32.61%和12.1%;工作台的工作范围为49.94mm×50.04mm,X方向和Y方向的交叉耦合率分别为0.0511%和0.0549%;在未采用微动补偿情况下进行1、20、49mm宏动大行程定位测试,两方向的稳态位移误差均小于20μm;当采用微动补偿进行49mm大行程定位时,X方向与Y方向的最大误差分别为0.25μm和0.21μm;在分辨力实验中,X方向与Y方向的分辨力分别达到59nm和56nm。研究结果表明,所提宏微复合驱动XY工作台具有大行程、低交叉耦合率和高分辨力等优点,该成果为高端装备制造领域提供高性能XY工作台奠定了理论与技术基础。
摘要:针对智能车辆横向控制中传统动力学模型在复杂工况下精度不足的问题,提出了一种物理-学习混合动力学建模方法,并结合学习型模型预测控制方法以提高横向控制的精度与鲁棒性。首先以单轨模型为基础物理模型,引入门控循环单元(GRU)补偿未建模动态,构建混合物理学习模型,兼具物理可解释性与数据驱动自适应性;然后将混合模型作为预测模型嵌入模型预测控制(MPC)框架,设计考虑轨迹跟踪误差与控制量约束的优化目标函数,实时求解最优前轮转向角指令。CarSim/Simulink联合仿真结果表明,在双移线与蛇形工况下,相较于对比方法,所提方法有效降低了横向跟踪误差均方根,同时减小了前轮转角幅值,有效抑制了单轨模型中的部分未建模动态的影响。所提方法实现了车辆在复杂工况下控制量的精确输出,同步提升了智能车辆的横向控制精度和稳定性,具有良好的横向控制效果。
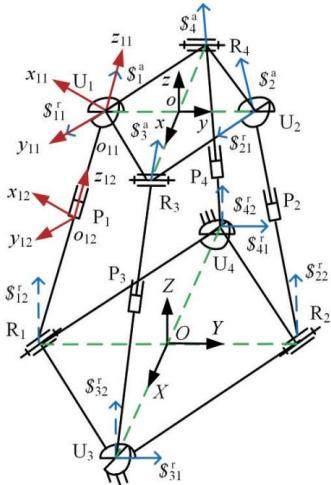
DOI:10.3969/j.issn.1004-132X.2026.08.010 开放科学(资源服务)标识码(OSID): Abstract: This paper presents a comparative stiffness performance analysis of two over-constrained parallel mechanisms (PMs) with redund
摘要:为实现通过激光加工对H13模具钢表面进行硬化处理并改善表面形貌,以激光功率、扫描速度和搭接率3个工艺参数为变量,对试样的淬透深度和相邻扫描道次的峰谷差值、表面粗糙度进行了优化。首先采用拉丁超立方抽样进行试验设计,并基于得到的小样本数据建立了多目标优化模型。然后采用多目标优化算法进行工艺参数寻优。最后采用多准则妥协解排序法结合客观赋权法构建了一种综合评价方法,对非劣解集进行排序以得到最佳工艺参数组合。在最佳工艺参数组合下进行试验,结果表明H13钢表面硬化效果显著,同时有效降低了表面粗糙度。
摘要:为简化五轴机床旋转轴位置无关几何误差(PIGEs)的辨识过程,并减少安装误差的引入,提出了一种基于球杆仪的单轴控制测量方法,仅需两种安装模式即可实现对旋转轴8项PIGEs的快速辨识。通过减少球杆仪的安装次数降低了因球杆仪安装误差引起的辨识精度损失,提高了辨识精度和效率。采用旋量理论构建运动矩阵,建立旋转轴PIGEs误差模型和球杆仪杆长模型。通过仿真分析各项PIGEs对球杆仪轨迹的影响,验证了该辨识方法的有效性。分析了安装误差对实验结果的影响,完成了旋转轴8项PIGEs的辨识。最后进行了补偿实验对比验证,结果表明补偿后的整体精度提高87.38%,所提球杆仪辨识方法不仅简化了辨识过程,而且具有较高的准确性。
摘要:以甲基乙烯基硅橡胶为基体,添加二甲基硅油、碳化硅(SiC)磨料等,研制了一种新型磨料流抛光介质,并系统评估其流变性能与加工效果。通过微观形貌分析与流变测试(蠕变柔量、应力松弛、动态模量扫描),主要研究了介质组分对其黏弹性行为的影响,发现提高加工油含量可增强流动性,但过量(大于20%)会导致弹性下降,介质二(30%基体、20%加工油、45%SiC、5%热稳定剂)在宽频范围内(86.9~628rad/s)表现出弹性主导 (G′>G′′),且剪切稀化特性显著,适配高剪切抛光工况。与丁苯橡胶基介质对比,甲基乙烯基抛光介质展现出更优的耐热稳定性、耐磨性及壁面黏附性能。将新型介质用于螺杆抛光加工试验,结果表明:相同参数下,甲基乙烯基抛光介质使螺杆表面粗糙度Sa的降幅为89.23%,优于丁苯抛光介质的Sa降幅74.71%。
摘要:提出了一种基于优化排列的支链矩阵进行运动链拓扑图连线绘制的新方法。利用树状结构图描述运动链结构信息,根据各构件及复铰的连接关系分离出各支链,生成支链矩阵。运用支链间的亲密度概念和对应的图的交叉判定定理进行支链矩阵的行排列优化,获得无交叉或最少交叉的优化支链矩阵。在此基础上,通过删除重复元素、调整元素位置、新增列和元素平移等操作,生成无交叉或最少交叉的双色拓扑图。案例分析和对比结果表明,所提绘制方法规则简单、环路信息清晰,能有效解决线条交叉问题,并可直接在优化支链矩阵的基础上生成运动链拓扑图。
摘要:航空光电探测设备在军事领域得到广泛应用,为保证光电平台在机载振动环境下的成像质量和稳定精度,必须进行合理的减振设计。通过建立减振系统的动力学模型,分析减振刚度、减振系统布局形式以及光电平台质心位置对减振系统性能的影响,发现最大化减振布置跨距并控制光电平台质心与减振刚度中心重合的减振布局方案最优。最后,结合机载随机振动环境对系统减振布局模型进行了有限元仿真分析,结果表明:减振布置跨距的增大对固有频率点附近的角振动有显著抑制作用,角振动幅值降幅可达70%;光电平台质心与减振刚度中心的距离越近,线振动耦合产生的角振动幅度越小,严格控制质心与刚度中心距离小于5mm,可降低角振动均方根值84%以上;提高减振系统阻尼比,可以有效地减小角振动幅值。
摘要:针对TB6钛合金镗削加工中刀具磨损严重、表面质量差、加工效率低等问题,开展了考虑刀具磨损的TB6钛合金镗削表面粗糙度预测及工艺参数优化研究。首先分析TB6钛合金镗削表面粗糙度的影响因素,然后结合一维卷积神经网络、多头注意力机制和双向门控循环神经网络建立刀具磨损监测模型;在此基础上,基于刀具磨损监测数据和工艺参数,利用支持向量机回归算法建立表面粗糙度预测模型;最后建立以表面粗糙度和加工时间为目标的工艺参数优化模型,并利用改进多目标哈里斯鹰优化算法求解,获取综合考虑表面粗糙度和加工时间的最优工艺参数组合。案例研究结果表明,优化后表面粗糙度减小了10.68%,加工时间缩短了17.14%,验证了所提方法的有效性。
摘要:为提高叶片加工质量和解决现有叶片螺旋加工轨迹生成方法无法用于裁剪曲面的问题,提出了一种新的针对有裁剪曲面存在的组合曲面造型叶片的螺旋精加工轨迹生成方法。首先使用基于Coons重参数化的方式计算螺旋加工轨迹生成所依赖的控制线,适用于有裁剪曲面的叶片。然后根据组合曲面叶片造型,给出组合曲面叶片螺旋加工刀位轨迹生成方法和切触点的计算公式,通过引入敏感度分析来修正刀触点。最后通过引入球面插值,最小化旋转轴的加速度来优化刀轴矢量。开发了基于所提方法的自动编程软件,仿真和实验结果表明,所提方法相较于UG/NX叶片轮廓精度得到了提高,压力面粗糙度减小了11.28%,吸力面减小了20.32%。刀轴矢量优化后旋转轴加速度最大减小了88.72%。
摘要:针对过盈装配过程中状态实时变化、装配质量难以控制的问题,基于压装力与位移这两个反映装配质量的关键参量之间的关系,提出一种基于孪生数据的过盈装配质量智能预警方法。综合分析实际装配过程,构建了过盈装配质量智能预警系统框架;结合孪生数据,设计了一种基于区域密度和信息熵加权融合的局部异常值检测算法;通过分析装配过程中压装力、位移的变化及两者关系,运用线性拟合方法建立了过盈装配过程中压装力-位移的数学模型,确定装配过程中每个位移值x对应的合理压装力F;结合布林线方法,进一步确定了用于装配过程质量控制的合格压装力范围。以行星减速器过盈配合组件为例进行验证,结果表明,所提方法可以确定更精准的质量控制范围,使得过盈装配质量的合格率得到提高。所提方法在过盈装配过程中对异常监测与质量控制的实现具有重要参考意义。
摘要:针对移动机器人对接轨迹规划中平稳性和高效性难以兼顾的问题,提出一种基于改进多目标粒子群优化的对接轨迹规划方法。首先采用五次B样条曲线构建对接轨迹模型,并采用控制点叠加排序法保证对接轨迹的单调性;然后以对接轨迹的急动度与对接时间为优化目标,建立对接轨迹多目标优化模型;进而采用混合初始化采样、自适应网格粒子筛选与种群粒子变异融合的改进多目标粒子群优化算法求解多目标轨迹规划的Pareto前沿,并通过平均评价法选取最优对接轨迹。仿真与实验结果表明,所提方法可生成兼具平稳性和高效性的对接轨迹,对接急动度不大于3.9mm/s3,对接时间不大于15.2s。
摘要:涡旋盘侧壁面形貌与其寿命、耐磨性和可靠性密切相关,为准确表征其加工表面,提出一种结合小波变换与多重分形理论的定量分析方法。首先采用白光干涉仪测量涡旋盘表面数据,并通过小波变换提取粗糙度信息;随后引入Weierstrass-Mandelbrot(W-M)函数分析表面形貌随分形维数变化的规律;采用差分盒维数法计算分形维数,基于多重分形谱进一步分析其局部特征。研究结果表明,小波变换能够有效提取粗糙度信息,分形维数和分形谱参数可准确表征其表面复杂性与局部均一性。相比于传统粗糙度,分形维数的离散性和误差更低,分形谱参数可有效识别局部缺陷,两种分形参数结合,能从整体和局部两个维度全面表征涡旋盘微观形貌,为实现其表面质量的精确评估提供了理论支持。
摘要:为了提高自动化集装箱码头的运营效率和智能决策能力,针对水平运输区域中双向行驶的多自动导引车(AGV)防冲突路径规划问题展开研究。首先针对码头水平运输区域特征构建网格地图,并将AGV防冲突路径规划问题建模为以最小化所有任务最大完工时间为目标的数学规划模型。随后设计了近端策略优化(PPO)算法,搭建了面向双向引导车道的工作环境模型,设计了多AGV作业的动作空间和状态空间,通过引入防绕远策略提高算法搜索能力。最后将所提算法与商业求解器Gurobi、A算法及遗传算法进行性能对比,仿真实验结果表明,所提算法针对大规模问题具有更强的性能稳定性和收敛能力。
摘要:采用一种超声辅助透镜飞秒激光烧蚀新方法,通过控制聚焦透镜高频振动实现动态能量密度调制,系统探究了激光功率与超声功率对碳化硅陶瓷烧蚀三维形貌的影响。结果表明:超声辅助可周期性改变光斑直径与能量密度分布,有效抑制等离子体屏蔽效应;低激光功率(P≤5W)时,高超声功率(50%~70%)会降低能量沉积速率,导致烧蚀深度减小;高激光功率(P≥13W)时,70%超声功率可使烧蚀深度达129.46μm,较无超声工况提高54%,且热影响区氧元素密度显著降低。
摘要:研究了高应力下G13Cr4Mo4Ni4V高温渗碳轴承钢渗层微观组织和旋转弯曲疲劳行为,揭示了高应力下渗碳轴承钢疲劳裂纹萌生扩展机制并建立了损伤模型。研究结果表明,G13Cr4Mo4Ni4V轴承钢夹杂物等疲劳缺陷应力强度因子是高应力疲劳损伤当量;引起裂纹萌生有表面缺陷、近表面夹杂物、次表面夹杂物、次表面基体晶界处。G13Cr4Mo4Ni4V钢渗碳表面疲劳缺陷局部应力集中导致裂纹萌生后缓慢快速扩展,直至瞬时断裂。渗层内部夹杂物疲劳缺陷在高循环应力作用下引起裂纹萌生后,裂纹首先迟滞缓慢扩展至周围基体并形成GBF区、从GBF区继续扩展形成鱼眼区至试样表面,或从鱼眼区继续向四周进行稳态扩展至试样表面反向快速扩展直至瞬时断裂。渗层内夹杂物疲劳缺陷在高循环应力作用下,夹杂物界面的局部位错增殖导致应变集中从而萌生裂纹。基于夹杂物应力强度因子和循环高应力引起位错增殖导致应力强度因子增大,构建了G13Cr4Mo4Ni4V轴承钢渗层疲劳损伤模型。
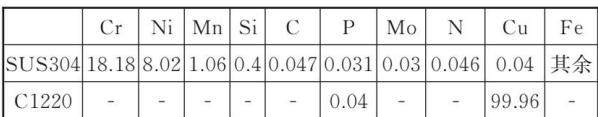
摘要:鉴于传统焊接方法在异质金属铜和不锈钢焊接中面临的挑战,通过电辅助固相压力焊接这一新型固相焊接技术成功实现了异质金属铜和不锈钢的焊接。通过微观结构表征与力学性能测试手段,系统研究了电流强度对铜-不锈钢焊接接头微观组织演变和力学性能的具体影响。实验结果表明,尽管电流强度的变化未直接引起界面扩散层深度的显著变化,但它在不同压力与电流密度组合下的综合效应对焊接界面的物相构成及晶粒细化程度产生了显著影响,诱导了铜与不锈钢母材间不对称的微观组织演变现象。在低电流强度条件下,焊接界面处形成了不均匀的铜铁固溶体,该结构特征成为应力集中区域,进而削弱了接头的整体强度,断裂模式倾向于沿界面发生,最小剪切强度约60MPa;在高电流强度条件下,界面区域形成了一层细小且均匀分布的、具有铁基面心立方(FCC)晶格结构的致密层,此结构有效增强了界面结合强度。然而,随着电流强度的增加,铜侧母材经历了快速的退火再结晶过程,导致晶粒尺寸显著增大(由初始的11.62μm增至63.11μm),最终使接头在拉伸过程中断裂位置转移至铜侧母材的过渡区域,获得纯铜的抗拉强度约185MPa。研究结果为优化电辅助固相焊接参数、推动异质金属连接技术的发展提供了重要的实验参考。
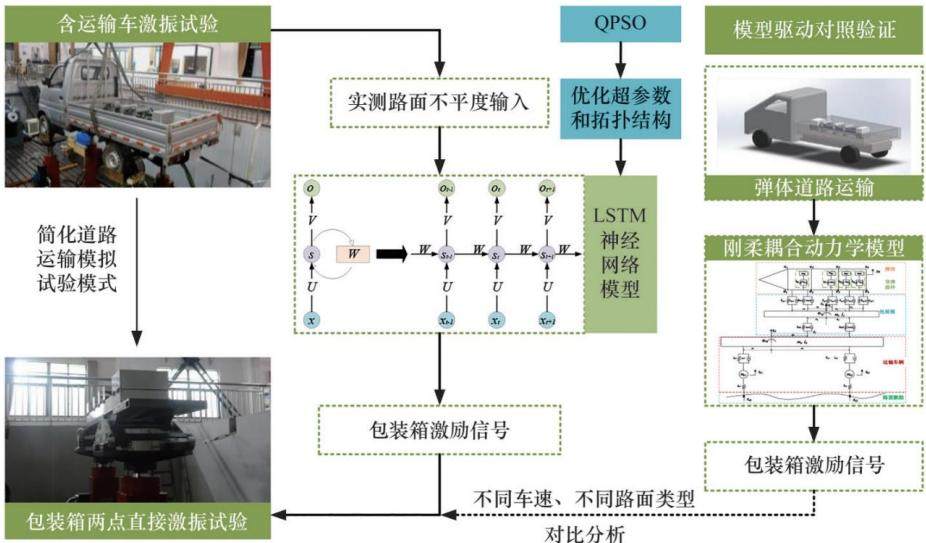
DOI:10.3969/j.issn.1004-132X.2026.08.025 开放科学(资源服务)标识码(OSID): Abstract: Vibration environment simulation tests for missile road transportation are essential for equipment development and reliability
DOI:10.3969/j.issn.1004-132X.2026.08.026 开放科学(资源服务)标识码(OSID): ZENG Xinyu1 XU Shiwei1,2* ZHANG Xiaopeng³ HE Jingjing1 WEI Lulu1 LI Xuebo1 Abstract: This paper proposes a torque optimal distribution